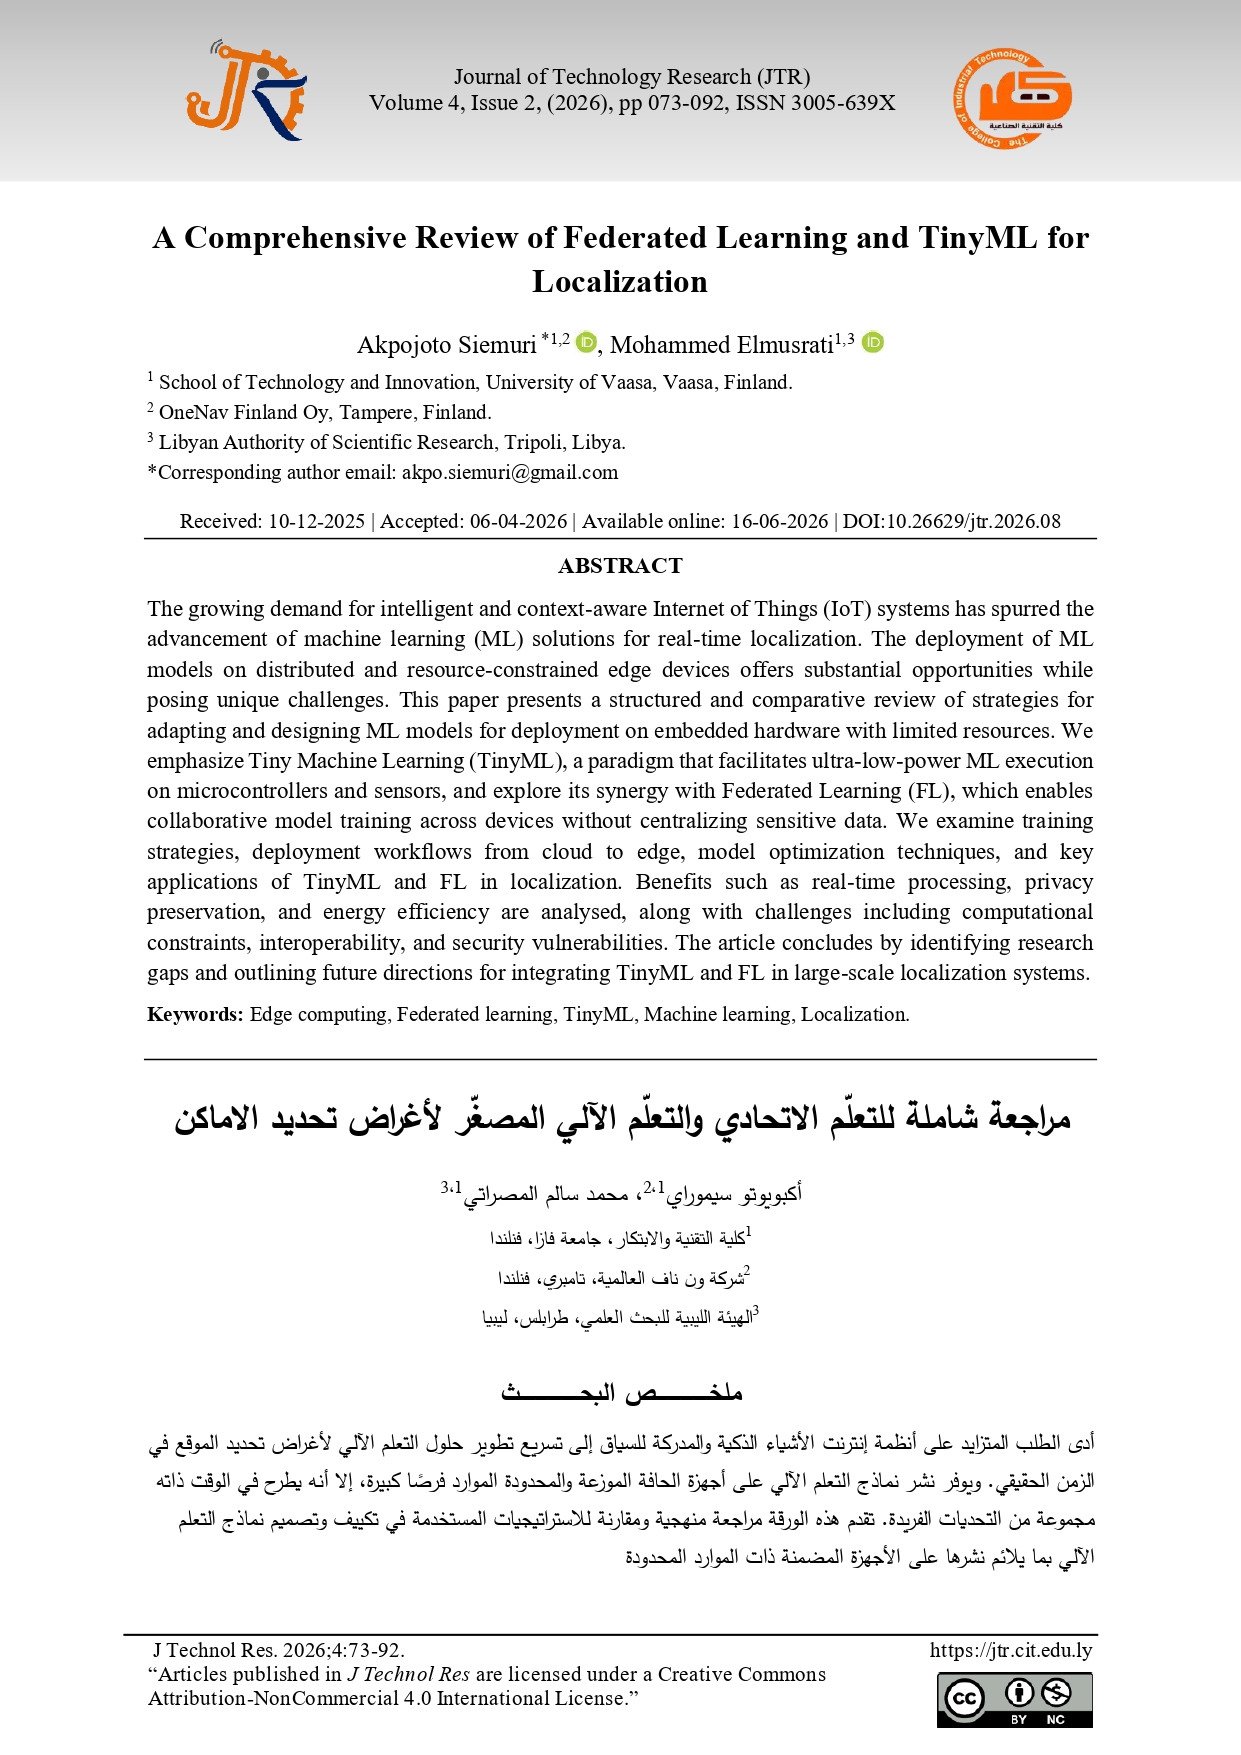
مراجعة شاملة للتعلّم الاتحادي والتعلّم الآلي المصغّر لأغراض تحديد الاماكن
DOI:
https://doi.org/10.26629/jtr.2026.08الكلمات المفتاحية:
الحوسبة الطرفية، التعلّم الاتحادي، التعلّم الآلي المصغّر، التعلّم الآلي، التمركز و تحديد المواضعالملخص
يشهد الطلب المتزايد على أنظمة إنترنت الأشياء (IoT) الذكية والمدركة للسياق دفعًا ملحوظًا نحو تطوير حلول التعلّم الآلي (ML) لتمكين إيجاد المواضع (Localization) في الزمن الحقيقي. إن نشر نماذج التعلّم الآلي على أجهزة الحافة (Edge Devices) الموزعة وذات الموارد المحدودة يوفّر فرصًا كبيرة، لكنه في الوقت ذاته يطرح تحديات فريدة من نوعها.
تقدّم هذه الورقة مراجعة منهجية ومقارنة للاستراتيجيات المعتمدة في تكييف وتصميم نماذج التعلّم الآلي بهدف نشرها على العتاد المضمّن (Embedded Hardware) ذي القيود الصارمة في الموارد وبالذات موارد الطاقة. نركّز بشكل خاص على التعلّم الآلي المصغّر (TinyML)، وهو نموذج يتيح تنفيذ خوارزميات التعلّم الآلي باستهلاك طاقة منخفض للغاية على المتحكمات الدقيقة وأجهزة الاستشعار، كما نستعرض تكامله مع التعلّم الاتحادي (Federated Learning - FL)، الذي يمكّن من تدريب النماذج بشكل تعاوني عبر أجهزة متعددة دون الحاجة إلى مركزة البيانات الحساسة.
نستعرض في هذه الدراسة استراتيجيات التدريب، وسير عمل النشر من السحابة إلى الحافة، وتقنيات تحسين النماذج، إضافة إلى أبرز تطبيقات التعلم المصغر مع التعلم الاتحادي في مجال تحديد الأماكن والمواضع. كما نقوم بتحليل المزايا التي تشمل المعالجة في الزمن الحقيقي، والحفاظ على الخصوصية، وكفاءة استهلاك الطاقة، إلى جانب التحديات المرتبطة بقيود القدرة الحاسوبية، وقابلية التشغيل البيني والثغرات الأمنية.
وتختتم المقالة بتحديد الفجوات البحثية الحالية، واقتراح توجهات مستقبلية لدمج تطبيقات التعلم المصغر مع التعلم الاتحادي ضمن أنظمة تمركز واسعة النطاق.
التنزيلات
التنزيلات
منشور
إصدار
القسم
الرخصة
الحقوق الفكرية (c) 2026 مجلة البحوث التقنية

هذا العمل مرخص بموجب Creative Commons Attribution-NonCommercial 4.0 International License.


 Articles licensed under a
